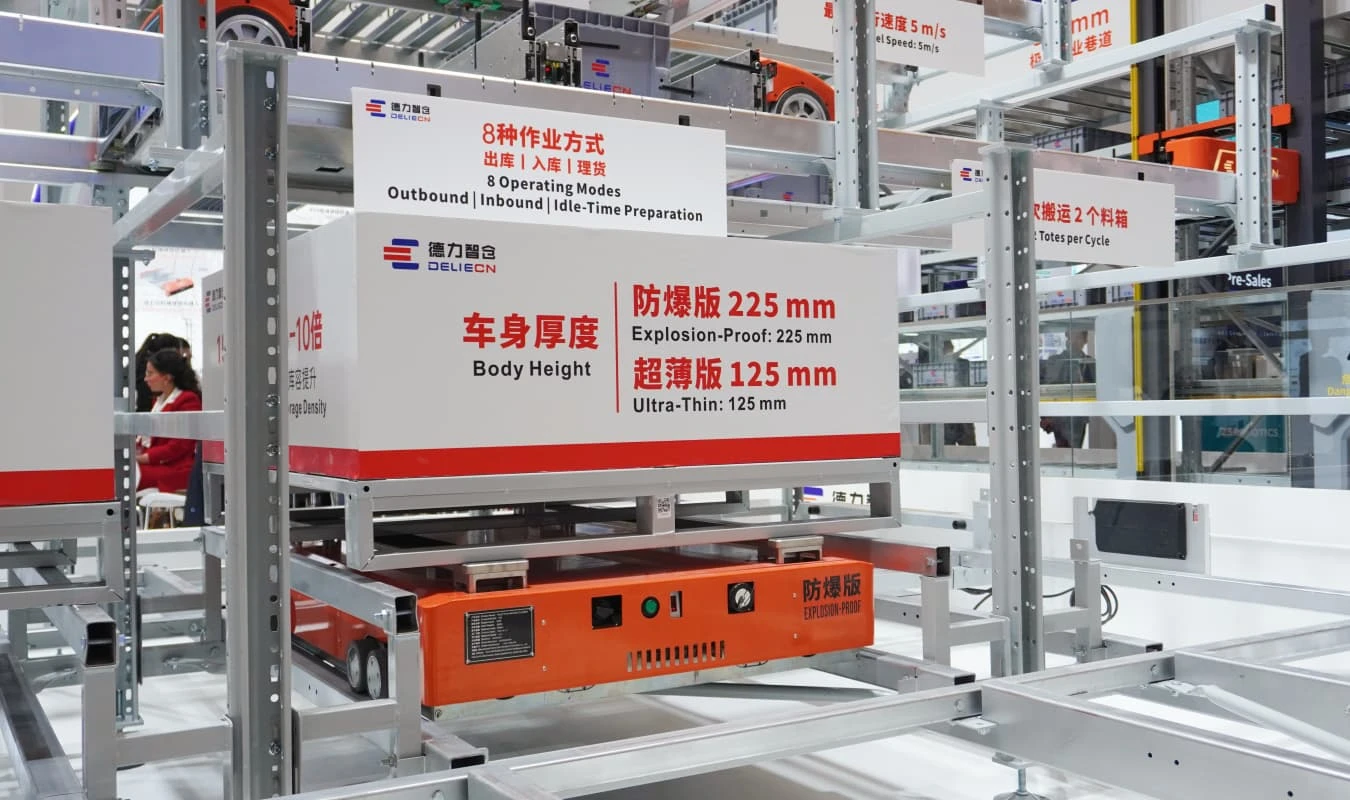
Dans les systèmes de stockage automatisés de bacs, la vitesse est l’une des premières questions que se posent les responsables d’entrepôt. Un robot de navette fourre-tout plus rapide peut raccourcir les cycles de stockage et de récupération, améliorer l'efficacité de la préparation des marchandises à la personne et prendre en charge un débit de commandes plus élevé.
Cependant, la vitesse d'unRobot navette fourre-toutne doit pas être jugé uniquement sur sa vitesse de déplacement maximale. Dans les opérations réelles d'entrepôt, l'efficacité de la préparation de commandes et du stockage dépend de l'ensemble du système, notamment de la vitesse de déplacement de la navette, de l'accélération, du temps de manipulation des fourches, des performances des élévateurs, de la connexion du convoyeur, de la conception du poste de travail et de la planification WMS/WCS.
Certains robots navettes avancés peuvent atteindreDéplacement à grande vitesse de 5 m/s, mais la véritable valeur réside dans la manière dont cette vitesse est combinée à un positionnement précis, une manipulation à deux stations, une compatibilité flexible avec les bacs et une répartition intelligente des tâches.
Qu’est-ce qu’un robot navette fourre-tout ?
UNRobot navette fourre-toutest un dispositif de manipulation automatisé utilisé dans les systèmes ASRS basés sur des bacs. Il se déplace à l’intérieur de la structure des rayonnages pour stocker et récupérer des bacs, des bacs ou des cartons.
Contrairement aux robots navettes de palettes, qui manipulent de lourdes charges de palettes, les robots navettes fourre-tout sont conçus pour les marchandises plus petites, le stockage de produits volumineux et la préparation de commandes fréquente. Ils sont couramment utilisés dans le commerce électronique, les produits pharmaceutiques, l'électronique, les pièces détachées automobiles, la distribution au détail, le stockage en bord de ligne de fabrication et les entrepôts de petites pièces.
Dans un système typique, les robots navettes fourre-tout travaillent avec :
- Rayonnage fourre-tout
- Élévateurs de fourre-tout
- Systèmes de convoyeurs
- Postes de travail de marchandises à personne
- Systèmes de tri
- Logiciel WMS/WCS
Cela signifie que le robot lui-même ne représente qu’une partie de la performance totale de préparation et de stockage.
Que signifie « vitesse » dans Tote Shuttle ASRS ?
Lorsque l’on parle de vitesse de la navette fourre-tout, il est important de séparer trois concepts.
Vitesse de déplacementfait référence à la vitesse à laquelle la navette se déplace à l'intérieur du système de rayonnage. Les robots navettes fourre-tout avancés peuvent atteindre jusqu'à5 m/s, qui permet un déplacement rapide des bacs sur les voies de stockage.
Temps de cyclefait référence au temps requis pour une action complète de stockage ou de récupération. Cela comprend le déplacement, le positionnement, l'extension des fourches, le ramassage ou le placement du fourre-tout et le mouvement de retour.
Débit du systèmefait référence au nombre de bacs, de lignes de commande ou de tâches que le système complet peut traiter par heure. Il s’agit de la mesure la plus importante pour la planification de l’entrepôt.
Pour les clients, la question clé ne doit pas être seulement « Quelle est la vitesse de la navette ? » mais aussi "Combien de bacs ou de lignes de commande l'ensemble du système peut-il traiter par heure ?"
Vitesse de prélèvement : Qu'est-ce qui détermine l'efficacité de la récupération des bacs ?
La vitesse de prélèvement dépend de la rapidité avec laquelle le système peut récupérer le bac requis et le livrer au poste de travail de prélèvement.
Un robot navette fourre-tout à grande vitesse peut réduire le temps de trajet, en particulier dans les grandes zones de stockage. Mais l'efficacité de la récupération dépend également de la stratégie d'emplacement de stockage, de l'ordre des tâches, de la disponibilité des élévateurs et de la demande des postes de travail.
Lors du prélèvement de marchandises à personne, le système suit généralement ce processus :
Le WMS reçoit la tâche de commande, le WCS attribue la navette, la navette récupère le bac requis, le bac est transféré vers un élévateur ou un convoyeur et le bac est livré au poste de travail pour le prélèvement.
Si la navette est rapide mais que le élévateur, le convoyeur ou le poste de travail est surchargé, le système peut toujours être confronté à des goulots d'étranglement. Par conséquent, la vitesse de préparation doit être évaluée au niveau du système.
Vitesse de stockage : à quelle vitesse les fourre-tout peuvent-ils être rangés ?
La vitesse de stockage fait référence à la rapidité avec laquelle les bacs peuvent être renvoyés vers les emplacements de stockage après les opérations d'entrée, de réapprovisionnement ou de prélèvement.
Dans un fourre-tout ASRS, la vitesse de stockage dépend de :
- Taille et poids du fourre-tout
- Distance du trajet en navette
- Attribution des emplacements de stockage
- Rythme des élévateurs et des convoyeurs
- Priorité des tâches WMS/WCS
- Si le système peut combiner efficacement les tâches de stockage et de récupération
Un bon système WMS/WCS peut réduire les déplacements inutiles à vide en combinant les tâches entrantes et sortantes. Par exemple, après avoir récupéré un bac, la même navette peut se voir attribuer une tâche de stockage à proximité, améliorant ainsi l'efficacité opérationnelle.
C'est pourquoi la planification logicielle est aussi importante que la vitesse du matériel de la navette.
Pourquoi les déplacements à grande vitesse de 5 m/s sont importants
Les déplacements à grande vitesse sont précieux car ils réduisent le temps de déplacement non productif à l’intérieur du système de rayonnage.
Pour les entrepôts à SKU élevé, les bacs peuvent être répartis sur de nombreux emplacements de stockage. Si un robot se déplace lentement, les déplacements sur de longues distances deviennent une partie importante de chaque cycle. Une navette à grande vitesse peut réduire ce temps de trajet et améliorer la vitesse de réponse pendant les périodes de pointe.
Cependant, la vitesse doit être équilibrée avec la stabilité. Un robot navette professionnel doit combiner un déplacement à grande vitesse avec une accélération contrôlée, un positionnement précis, un freinage stable et une manipulation sûre du fourre-tout.
Pour cette raison, les systèmes avancés de navettes fourre-tout se concentrent généralement sur les deuxvitesse et contrôle, pas seulement la vitesse.
Conception à deux stations : réduire les déplacements à vide
L'une des innovations les plus importantes en matière d'efficacité des navettes fourre-tout est laconception à deux stations.
Une navette traditionnelle à station unique gère généralement un bac par cycle. UNnavette à deux stationspeut transporter ou traiter deux bacs en un seul cycle de fonctionnement, ce qui contribue à réduire les déplacements à vide et à améliorer l'efficacité des tâches.
Ceci est particulièrement utile dans les scénarios de prélèvement à haute fréquence où le système doit récupérer et renvoyer un grand nombre de bacs en continu.
En pratique, la technologie des navettes fourre-tout à deux stations peut améliorer l’efficacité de plusieurs manières :
- Transportez deux sacs en un seul cycle
- Réduire les déplacements répétés en navette
- Prise en charge des tâches entrantes et sortantes combinées
- Améliorer l’approvisionnement des postes de travail de biens à personnes
- Augmenter la capacité de manutention des bacs pendant les périodes de pointe
Pour les entrepôts où la demande de commandes est élevée, la conception à deux stations peut s’avérer plus intéressante que la simple augmentation de la vitesse de déplacement.

Conception de fourche réglable pour différentes tailles de fourre-tout
De nombreux entrepôts ne stockent pas une seule taille de fourre-tout standard. Ils peuvent gérer différentes hauteurs de bacs, tailles de carton ou petits types de conteneurs dans la même zone de stockage.
C'est iciconception de fourche réglabledevient important.
Un robot navette de bac avec une capacité de fourche variable peut s'adapter à différentes dimensions de bac ou de carton sans nécessiter une zone de stockage complètement séparée pour chaque taille. Cela améliore la flexibilité du stockage et aide les clients à gérer plus efficacement les marchandises mixtes de petite et moyenne taille.
Pour les entrepôts à SKU élevé, la conception des fourches réglables prend en charge :
- Manipulation de formats de fourre-tout mixtes
- Meilleure utilisation de l'espace de stockage
- Gestion des SKU plus flexible
- Adaptation plus facile aux futurs changements de produits
Cette fonctionnalité est particulièrement utile dans les entrepôts de pièces de rechange, d’électronique, de vente au détail, pharmaceutiques et de fabrication où les dimensions des produits sont très diverses.
Comment la vitesse de la navette Tote se compare-t-elle à celle des autres systèmes ASRS
Les différents systèmes de stockage automatisés ne doivent pas être comparés uniquement en fonction de leur vitesse. Chaque système est conçu pour différentes unités de chargement et scénarios d'entrepôt.
Navette fourre-tout ASRSconvient au stockage de conteneurs à SKU élevé, à la récupération rapide et à la préparation des marchandises à la personne.
Mini-FlyBox ASRSconvient au prélèvement à grande vitesse jusqu'à moins de 12 mètres, en particulier pour les petites pièces et les matériaux fragmentés.
ASRS mini-chargeconvient au stockage de bacs ou de cartons avec manutention par grue, souvent utilisé lorsqu'un fonctionnement en allées structurées et une plus grande stabilité de charge sont requis.
Impact réel sur les opérations d'entrepôt
La vitesse d’un robot navette fourre-tout affecte directement la réactivité de l’entrepôt.
Pour le commerce électronique et les entrepôts de vente au détail, une récupération plus rapide des bacs permet de gérer les périodes de pointe des commandes et les cycles de livraison plus courts.
Pour les entrepôts de fabrication, la navette fourre-tout ASRS peut améliorer l’approvisionnement en matériaux côté ligne et réduire le temps d’attente de production.
Pour les entrepôts de pièces détachées automobiles et d’électronique, la manutention à grande vitesse des bacs permet de gérer de nombreuses petites pièces avec une meilleure précision et moins de recherche manuelle.
Pour les entrepôts de fournitures pharmaceutiques et médicales, les systèmes de navettes fourre-tout peuvent améliorer la gestion des lots, la traçabilité et la stabilité de l'exécution des commandes.
Lorsqu'elle est correctement conçue, une navette fourre-tout à grande vitesse ASRS peut améliorer l'efficacité de la préparation des commandes, réduire la marche manuelle, augmenter la précision des stocks et permettre une exécution plus stable des commandes.

Facteurs qui affectent les performances globales du système
Même avec une navette à grande vitesse, le débit final du système dépend de nombreux facteurs.
Les facteurs importants comprennent :
- Vitesse de déplacement et accélération de la navette
- Conception à une ou deux stations
- Profondeur de stockage et disposition des racks
- Vitesse et quantité de levage
- Capacité du convoyeur
- Configuration du poste de travail
- Structure des commandes et distribution des SKU
- Logique de planification WMS/WCS
Pour cette raison, un fournisseur ASRS professionnel doit calculer le débit sur la base des données de commande réelles, et pas seulement de la vitesse de l'équipement.
Quelles données doivent être fournies avant la conception du système ?
Avant de concevoir une navette fourre-tout ASRS, les clients doivent préparer les informations suivantes :
- Quantité de SKU
- Dimensions et poids du fourre-tout
- Lignes de commandes entrantes et sortantes quotidiennes
- Demande de pointe en matière de picking
- Hauteur et disposition de l'entrepôt
- Méthode de cueillette requise
- Exigences d'intégration ERP/MES/WMS
- Plan d'expansion futur
Ces données aident à déterminer la quantité de navettes, la configuration des élévateurs, la conception du poste de travail, la disposition des rayonnages et le débit attendu du système.
FAQ
1. À quelle vitesse un robot navette fourre-tout peut-il se déplacer ?
Les robots navettes fourre-tout avancés peuvent atteindre jusqu'à5 m/svitesse de déplacement. Cependant, l'efficacité réelle du système dépend également de la manipulation des fourches, des élévateurs, des convoyeurs, des postes de travail et de la planification WMS/WCS.
2. Une vitesse de navette plus rapide signifie-t-elle toujours une efficacité de préparation de commandes plus élevée ?
Pas nécessairement. Si les élévateurs, les convoyeurs ou les postes de travail deviennent des goulots d'étranglement, le système risque de ne pas atteindre un débit plus élevé, même avec des robots plus rapides. La conception globale du système est plus importante qu’un seul paramètre de vitesse.
3. Quel est l'avantage d'une navette fourre-tout à deux stations ?
Une navette à deux stations peut gérer deux bacs en un seul cycle de fonctionnement, réduisant ainsi les déplacements à vide et améliorant l'efficacité de la récupération et du stockage des bacs dans les scénarios de prélèvement à haute fréquence.
4. Pourquoi la conception à fourche réglable est-elle utile ?
Les fourches réglables permettent à la navette de gérer différentes tailles de bacs ou de cartons, améliorant ainsi la flexibilité de stockage pour les entrepôts proposant des références mixtes et des dimensions de produits variées.
5. Quels entrepôts conviennent à la navette fourre-tout ASRS ?
La navette fourre-tout ASRS convient au commerce électronique, aux produits pharmaceutiques, à l'électronique, aux pièces détachées automobiles, à la distribution au détail, au stockage côté ligne de fabrication et à d'autres entrepôts de marchandises de petite ou moyenne taille à SKU élevé.
Conclusion
La vitesse d’un robot Tote Shuttle n’est pas qu’un simple chiffre. Même si les robots avancés peuvent réaliserDéplacement à grande vitesse de 5 m/s, les performances réelles de prélèvement et de stockage dépendent de la conception complète du système.
La manutention à deux postes, la conception des fourches réglables, le positionnement précis, l'efficacité du levage, la connexion du convoyeur, la disposition du poste de travail et la planification WMS/WCS déterminent tous le débit final d'une navette fourre-tout ASRS.
Pour les entrepôts à SKU élevé, la meilleure solution n'est pas simplement le robot le plus rapide, mais un système bien conçu capable de livrer les bacs rapidement, avec précision et en continu pour répondre aux besoins réels d'exécution des commandes.